文献引用:
张俊锋,邢伟,杨浩月,黄忠. 基于OBE理念的实验教学形成性评价体系构建及应用[J]. 当代教学研究学报, 2026, 1(2): 39-43.
Junfeng Zhang, Wei Xing, Haoyue Yang, Zhong Huang. Development and Application of a Formative Assessment System for Experimental Instruction Based on the OBE Philosophy. Journal of Contemporary Teaching and Research, 2026, 1(2): 39-43.
DOI:10.66208/j.jctr0868.6.2.7 PDF
基于OBE理念的实验教学形成性评价体系构建及应用
张俊锋,邢 伟,杨浩月,黄 忠
(海南大学信息与通信工程学院,海口 570228,中国)
摘要:本文基于OBE(Outcome-Based Education)理念构建全过程形成性评价体系,并将其应用在智能动量平衡小车实验教学中。文章构建了实验教学的整体架构与模块化内容,细化了成果导向的教学目标,保障学生在软硬件实践与应用拓展上得到综合锻炼。通过引入多维闭环反馈机制,持续优化学生的学习轨迹与个性化发展,有效提升了学生的工程综合素养与创新实践能力。
关键词:OBE理念;形成性评价;实验教学;智能动量平衡小车
资助项目:2026年海南大学教育教学改革研究项目“多元化过程性评价与非标准化考核改革”(项目编号:Hdjy2026-35);2026年海南大学教育教学改革研究项目“项目贯通、层级跃迁:面向学科素养的递进式实践教学改革与实践”(项目编号:Hdjy2026gs-29);2026年海南大学教育教学改革研究项目“高阶课程建设《智能系统》”(项目编号:HdzyJs2026-23);2024年海南省教育厅,海南省高等学校教育教学改革研究项目“基于OBE 及形成性评价的人工智能专业工程教育模式研究”(项目编号:Hnjg2024-34)。
Development and Application of a Formative Assessment System for Experimental Instruction Based on the OBE Philosophy
Zhang Junfeng, Xing Wei, Yang Haoyue, Huang Zhong
(School of Information and Communication Engineering, Hainan University, Haikou, China)
Abstract: Based on the principles of Outcome-Based Education (OBE), this paper establishes a comprehensive formative assessment system and applies it to experimental instruction on smart self-balancing scooters. The paper outlines the overall framework and modular content of the experimental instruction, refines the outcome-based learning objectives, and ensures that students receive comprehensive training in both hardware and software practice as well as application expansion. By introducing a multidimensional closed-loop feedback mechanism, the system continuously optimizes students’ learning trajectories and personalized development, thereby effectively strengthening their comprehensive engineering literacy and innovative practical skills.
Key words: OBE; formative assessment; experimental teaching; intelligent momentum balance vehicle.
在高等教育从单一理论型向实践创新型转变的背景下,智能动量平衡小车等实验成为培养学生复杂工程问题解决能力的重要途径。OBE教育理念强调“以学生为中心、成果导向”,为实验教学指明了方向[1-3]。考虑到单一的终结性考核难以对学生的动态实践与创新能力进行全面评估,实验教学的评价模式亟待改革[4]。面对新工科、新标准的新要求,如何将培养学生解决复杂工程问题的实践能力、协作能力和创新精神落实到具体的课程教学活动中,成为目前自动化专业人才培养的核心问题[5-6]。
1 基于OBE理念的形成性评价体系设计
1.1 基于OBE的反向设计流程构建
为确保实验教学体系的科学性与目标达成度,本文引入OBE教育理念的反向设计原则,构建层层递进的教学评价反向设计闭环流程。
(1)成果定义:首先锚定行业与新工科标准对自动化专业学生在复杂工程实践、软硬件协同开发及AI算法部署中的核心能力要求,逆向确立课程的总体教学成果,体现OBE“成果导向”的核心原则;
(2)指标分解:将总体成果细化为可测量的多维分项指标,包括硬件电路设计规范性、嵌入式代码调试效率、控制算法调优能力以及人工智能模型部署应用效能,对应“以学生中心”的能力培养要求;
(3)评价网络嵌入:围绕上述指标,打破期末终结考核的单一局限,将评价节点前置并深度贯穿至课前预习、课中协同调试及课后反思全过程,是“持续改进”理念在评价环节的具体落实;
(4)持续改进闭环:依托多维闭环反馈机制,即时校准学生的学习轨迹与教师的教学侧重点,确保人才培养质量的持续迭代升级。
1.2 教学评价维度的全方位重构
为全面考查学生的工程实践与创新素养,本文打破传统终结性考核的单一模式,从三个维度构建了动态评价网络[4,11]。
(1)时间层面:打破期末集中考核的局限,将评价节点前置并贯穿至课前自主预习、课中软硬件协同调试及课后总结反思的每一个教学时段;
(2)主体层面:改变教师单一裁判的角色,深度融合学生自我反思、团队同伴互评以及中期专家评审,形成多方参与的互动评价生态;
(3)内容层面:摆脱单纯依赖理论报告的弊端,将硬件电路设计的规范性、嵌入式代码编写的调试效率及AI算法部署的实际效能等要素纳入日常应用考核。
1.3 五大关键应用环节的闭环协同
为保障评价机制在智能动量平衡小车实验中高效运转,本文设计了环环相扣的五大动态应用环节[9]。
(1)情景模拟:教师以自平衡控制、手势识别、路径规划等实际工程场景切入,向学生明确阶段性能力成果要求,并提供软硬件资源支撑;
(2)过程监控:教师通过课堂日常巡视、两周一次的项目进展例会及在线管理工具,动态掌握学生的实践表现,发现其学习过程中的潜在阻碍;
(3)自我反思:引导学生借助自评量表、同伴互评及匿名问卷进行多维对比,客观审视自身技能短板,自主校准后续学习步调;
(4)检查调整:在实验中期设置代码规范审查、专家集中评审及系统功能联调等关键节点,依据反馈即时指导学生修正设计方案,确保系统性能达标;
(5)总结引领:综合多维过程数据给出形成性与终结性相融合的评定,并结合个性化评语与后续发展建议,形成持续改进的育人闭环。
2 基于OBE理念的形成性评价体系的智能动量平衡小车教学实践
在基于OBE理念的形成性评价体系的智能动量平衡小车教学实践中,以设计智能动量平衡小车系统为任务驱动[5-6],明确选择符合条件的器件、设计自平衡控制算法以及添加人工智能处理能力等具体目标。为科学检验该教学体系的实际成效,本实践引入对照实验设计,以我校自动化专业本科生共64名学生为研究对象,采用随机分组方式将其等分为对照组(32人)与实验组(32人)。其中,对照组沿用传统的“期末终结性考核+单一期末报告”模式;实验组则全面实施基于OBE理念的全过程形成性评价与动态反馈体系。在两组学生的授课内容、课时安排及硬件实验平台完全一致的条件下,通过“准备阶段—实施阶段—效果评估”的完整教学流程,层层推进并形成闭环反馈,具体实践环节展开如下。
2.1 教学实践的准备阶段
教学实践的准备阶段不仅是教学成果顺利达成的重要基础,也是实现学生核心能力目标达成的关键环节。这一过程中主要分为知识准备、实验预演、课前评价三部分。
2.1.1 知识准备
(1)教师准备:教师精心设计教学内容并提供多样化学习资源,通过课前布置任务、录制操作视频上传至平台,方便学生预习和反复学习,确保学生在课前具备必要的知识储备。
(2)学生准备:学生通过教师布置的任务,回顾并掌握速度环、角度环、角速度环的PID控制算法设计[7]、FreeRTOS实时操作系统任务管理、YOLO目标检测算法及其数据标注与模型训练方法等,为实验任务的实施奠定了扎实的理论基础。
2.1.2 实验预演
(1)资源配置:在资源配置环节,教师引导学生熟悉硬件设备,如动量轮驱动电机、舵机、主控芯片STM32F103C8T6、MPU6050传感器等的功能和特点,并指导学生搭建实验所需的开发环境,合理地进行资源配置。
(2)实验预演:通过小组合作,学生利用3D建模工具完成小车的硬件结构预设计,并预判并分析可能出现的硬件兼容性问题,确保设计方案的可行性和实施的顺利性。
2.1.3 课前评价
(1)学习评价:教师通过在线测试、任务打卡等方式掌握学生的基础知识学习情况,及时发现薄弱环节并进行针对性指导,确保学习成果的阶段性达成。
(2)发现问题:学生分组完成实验预习任务,由小组长汇总问题,并及时反馈给教师。教师根据反馈调整教学内容和课堂的侧重点,确保课堂教学能够精准解答学生的实际困惑。
这一阶段的科学筹划确保了教学活动的针对性和可操作性。通过精准的知识准备、资源配置和多次循环的任务反馈,学生在正式教学实践前就已经初步具备了应对复杂实践任务的能力,提升了课堂实践的效率与效果,同时也为后续教学环节奠定了坚实的基础。
2.2 教学实践的实施阶段
教学实践的实施阶段分为硬件选型和软件构建两部分。在硬件选型过程中,学生挑选适合智能动量平衡小车的电机、传感器和主控芯片等关键组件确保系统的稳定性和高性能。软件构建阶段,学生则专注于编写和调试控制算法,实现平衡车的精确控制和功能优化。
2.2.1 硬件选型过程
在这一过程中,学生根据任务目标选择动量轮电机、舵机、后驱电机、主控芯片和传感器芯片等核心组件,如图1所示。在此基础上,学生进一步梳理各模块间的连接与逻辑关系,完成电路设计并绘制原理图,如图2所示。教师将原理图作为形成性评价的核心标准,通过对设计原理图的评审,理解学生的设计思路,并提供针对性的指导,为后续硬件搭建奠定基础。
2.2.2 软件构建过程
学生运用FreeRTOS操作系统将控制逻辑细分为四个核心模块,并对各模块设计算法流程,通过动态调整算法参数与硬件配置[8,10],持续优化系统性能。进一步地,学生采用Qt框架开发蓝牙控制用户界面(UI),如图3所示,通过QSerialPort控件实现蓝牙端口与STM32微控制器的高效交互,完成对智能动量平衡小车的精确移动控制。在实现智能动量平衡小车的基本功能后,学生基于AI训练平台,完成数据标注、数据集制作、模型训练及部署的全过程。这一过程涉及大量的数据处理和模型优化工作,通过不断调整,最终将训练好的YOLO模型成功部署至K230平台。部署后的模型能够实时检测和识别目标物体,提升智能动量平衡小车的自主导航和环境感知能力,成功实现了预期的目标检测效果。
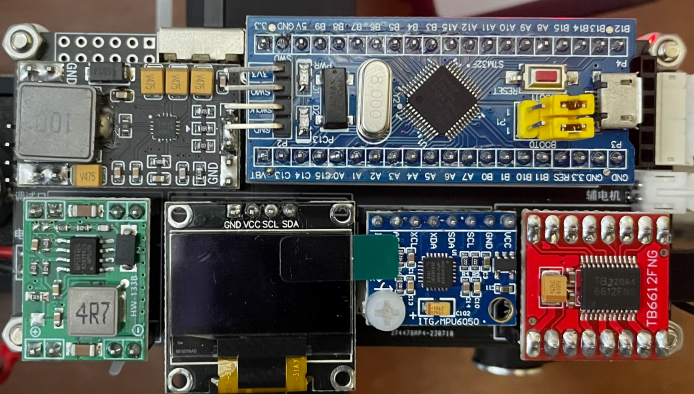
图1 组装电路实物图
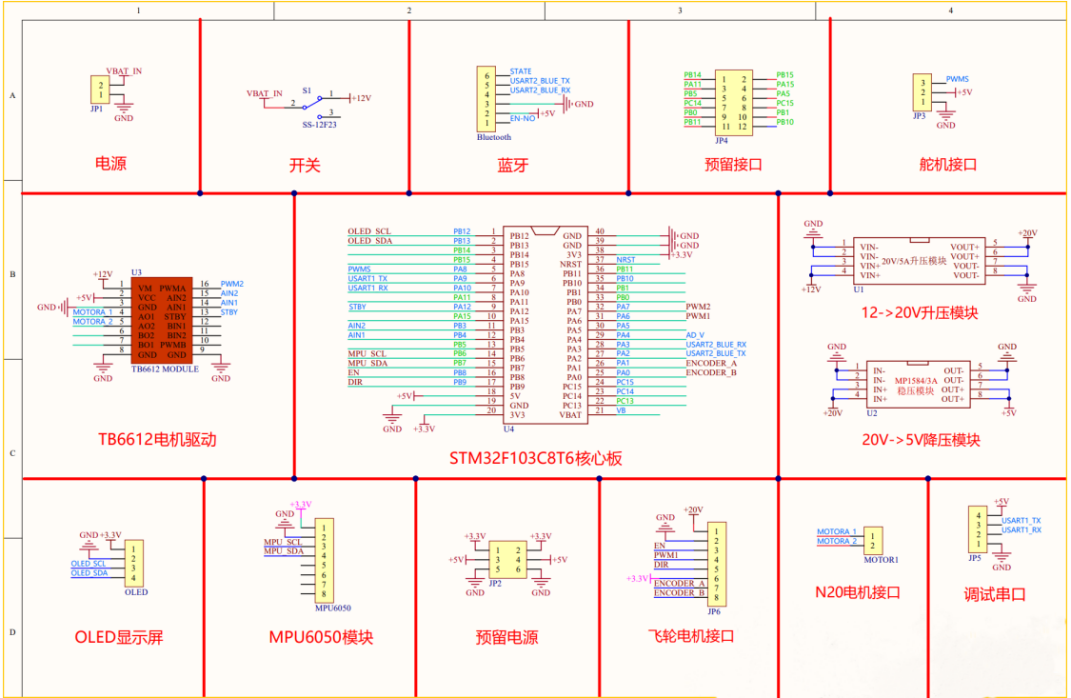
图2 电路设计原理图
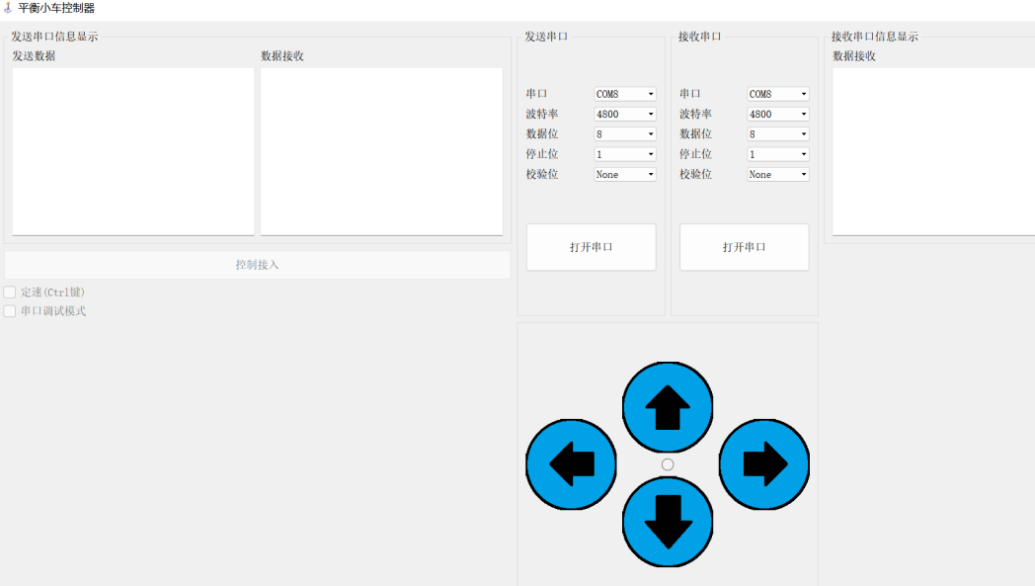
图3 蓝牙串口调试上位机界面
3 教学实践的效果评估
效果评估充分体现了基于OBE理念的形成性评价体系在智能动量平衡小车实验教学中的重要作用。通过构建多维度、全过程的评价环节,结合对照组与实验组的实际表现数据,全面验证了该体系对促进学生全面发展和教学质量持续改进的效果。
(1)定量评估:通过对两组学生期末综合成绩及小车实物运行指标的对比发现,引入形成性评价的实验组整体表现优于对照组。在关键性能指标测试中,实验组学生的小车在正负5~10度倾斜的抗干扰测试中表现稳定,软硬件一次性调试成功率达到84.3%(对照组为62.5%),满足通信与控制系统的响应速度与可靠性指标。这些数据通过实时测试和实验记录得出,客观反映了学生在硬件调试和控制算法实现方面的能力差异。
(2)定性评估:教学过程中融入动态形成性评价,通过观察学生的操作表现、团队协作以及对问题的分析与解决过程,全面评估学生在嵌入式开发、控制算法和人工智能技术应用中的能力提升。同时,通过对比两组的问卷调查和小组访谈反馈发现,实验组学生在自主学习能力、团队沟通协作、创新意识和跨学科知识整合能力方面进步更为明显,有效克服了单次终结性考核带来的能力盲区。
形成性评价的动态反馈机制有效指导了学生的学习进程。在教学过程中,引入分步评估智能动量平衡小车的平衡性能和通信模块的稳定性等阶段性任务测试,为学生提供了即时反馈。在评价过程中,教师结合成果展示与个别指导,针对学生在控制算法调优、硬件兼容性测试中的不足,提出针对性建议,引导学生深度思考,实现能力的逐步提升。
4 结语
本文以智能动量平衡小车实验教学为具体依托,深入探讨并实践了基于OBE理念的形成性评价在实验教学中的应用路径。实践表明,该形成性评价体系的应用有效打通了课前预习、课中软硬件协同开发与调试及课后效果评估的闭环链路。它不仅通过实时反馈与动态调整显著增强了学生在硬件调试、控制算法调优及AI模型部署等方面的工程实践能力,还有效激发了学生的自主学习潜能、团队协作精神与跨学科知识整合能力。
参考文献:
[1] 孙燕, 卢熠, 孙雅婷, 等. 基于OBE理念的药学整合实验教学体系的构建与实践[J]. 卫生职业教育, 2024, 42(19): 84-87.
[2] 樊斌, 王红娟, 吕逸斐, 等. 基于OBE教育理念的临床基础检验学技术实验教学改革探究[J]. 医学理论与实践, 2024, 37(9): 1614-1616.
[3] 魏燕. OBE教育理念在综合护理技能教学中的应用策略与成效分析[J]. 当代教研论丛, 2024(15): 133-136.
[4] 谭文波, 吴建清, 陈龙菊, 等. 基于以结果为导向的教学理念的形成性评价体系在解剖学虚实结合实验教学中的应用[J]. 解剖学杂志, 2021, 44(3): 260-263.
[5] 罗海驰, 栾小丽, 田玉. 新工科背景下基于微项目学习的自动化专业实验教学[J]. 计算机教育, 2024(7): 152-157.
[6] 樊超, 杨铁军, 侯慧芳, 等. “新工科”背景下人工智能专业核心实验教学项目设计[J]. 实验技术与管理, 2021, 38(8): 183-189.
[7] 刘金琨. 先进PID控制MATLAB仿真(第4版)[M]. 北京: 电子工业出版社, 2016.
[8] 潘新民, 王燕芳. 微型计算机控制技术(第4版)[M]. 北京: 电子工业出版社, 2019.
[9] 王鑫, 庄伟, 张一飞, 等. 基于形成性评价的“操作系统”实验环节改革与实践[J]. 科教导刊, 2023(36): 43-46.
[10] 薛定宇. 控制系统计算机辅助设计: MATLAB语言与应用(第3版)[M]. 北京: 清华大学出版社, 2015.
[11] 伍小军. 基于形成性评价的高校实验教学评价机制研究[J]. 科教导刊, 2017(28): 118.